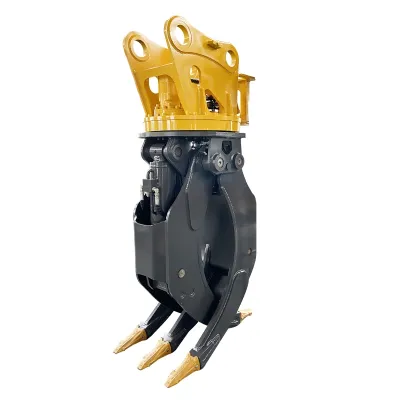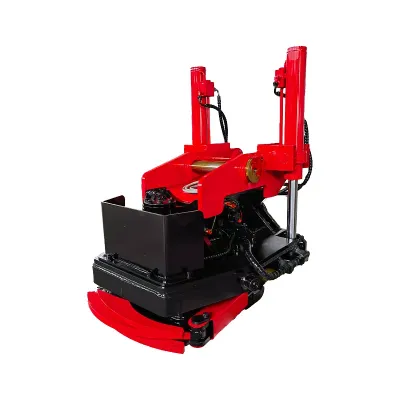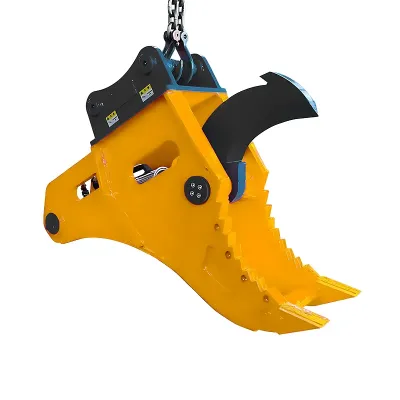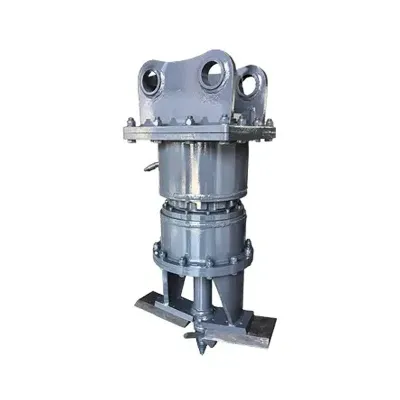


À la base, un grappin pour excavatrice fait une chose simple : saisir quelque chose et le déplacer ailleurs. Mais la mécanique derrière cette action simple implique toute une chaîne de transmission de force, de levier géométrique et de contrôle hydraulique qui détermine la sécurité avec laquelle l'accessoire maintient le matériau, la rapidité avec laquelle les mâchoires effectuent leur cycle et la charge que le grappin peut supporter. Qu'il soit hydraulique ou mécanique, rotatif ou fixe, les principes de base sont les mêmes : une force est appliquée à une tringlerie, ce mouvement se transforme en mouvement des mâchoires, et la géométrie des mâchoires détermine comment cette force se répartit sur ce que vous soulevez. Comprendre ces principes aide les opérateurs à tirer le meilleur parti de l'accessoire et aide les acheteurs à choisir la configuration adaptée à leur matériau.
Le mécanisme de préhension de base
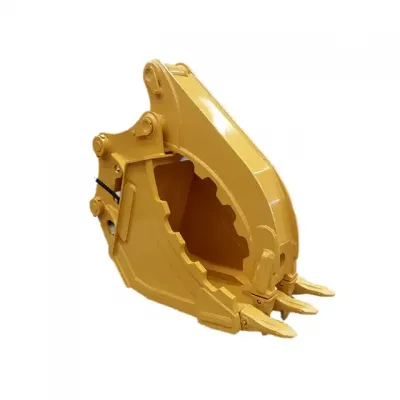
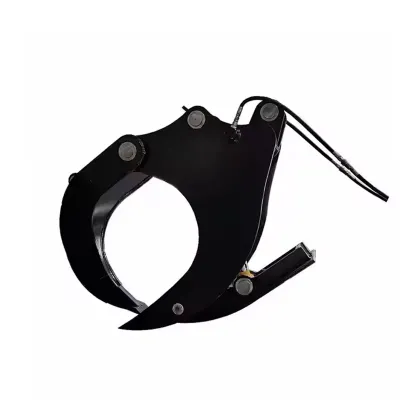
Dans sa forme la plus simple, un grappin pour excavatrice n'est qu'une paire de mâchoires articulées sur un pivot commun, avec un mécanisme qui les fait s'ouvrir et se fermer autour de la charge. Les mâchoires pivotent autour du point d'articulation — lorsque le mécanisme d'entraînement rapproche les extrémités supérieures des mâchoires, les extrémités inférieures (les dents ou les plaques) se referment sur le matériau. Écartez les extrémités supérieures, et les extrémités inférieures s'ouvrent pour libérer. C'est un système de levier de première classe : l'articulation est le point d'appui, le mécanisme d'entraînement applique une force à une extrémité du levier, et le matériau subit la force résultante à l'autre extrémité. L'avantage mécanique de ce levier — le rapport entre la distance du point d'appui au point d'entraînement et la distance du point d'appui à l'extrémité de la mâchoire — détermine dans quelle mesure la force d'entraînement est multipliée à l'extrémité active.
La géométrie des mâchoires influence également la manière dont cette force de préhension est appliquée. Une surface intérieure droite applique la force sur des points de contact discrets, ce qui convient aux matériaux plats ou anguleux comme les blocs de béton et l'acier de structure. Les dents incurvées enveloppent les matériaux ronds comme les billes de bois, créant un berceau qui maintient la charge géométriquement au lieu de se fier uniquement au frottement. Plusieurs dents indépendantes s'adaptent aux formes irrégulières comme les fers à béton en paquets et la ferraille mélangée, car chaque dent peut bouger indépendamment pour trouver un point de contact solide. La conception des mâchoires est le facteur le plus déterminant pour savoir quel type de matériau un grappin manipule le mieux — plus important que la capacité de force ou le système hydraulique.
Grappin hydraulique : vérins et tringlerie
Dans un grappin hydraulique, la force d'entraînement provient d'un ou plusieurs vérins hydrauliques montés sur le châssis. Un vérin est essentiellement un piston dans un cylindre — l'huile sous pression d'un côté pousse la tige vers l'extérieur, l'huile de l'autre côté la tire vers l'intérieur. La tige se connecte à la tringlerie de la mâchoire à un point de pivot ; lorsque la tige s'étend, elle pousse la tringlerie, ce qui fait pivoter les mâchoires pour les fermer ; lorsqu'elle se rétracte, elle tire la tringlerie, ce qui fait pivoter les mâchoires pour les ouvrir. Le vérin reçoit son huile du circuit auxiliaire de l'excavatrice, acheminée par des flexibles connectés aux orifices du vérin. L'opérateur le contrôle avec un levier auxiliaire ou une pédale dans la cabine — poussez d'un côté pour fermer, de l'autre pour ouvrir.
Les grappins hydrauliques peuvent utiliser un ou deux vérins. Une conception à un seul vérin utilise un vérin central connecté aux deux mâchoires via une tringlerie synchronisée — le vérin s'étend ou se rétracte, et la tringlerie garantit que les deux mâchoires bougent ensemble. Les configurations à un seul vérin sont plus simples, plus légères et moins chères, mais la tringlerie de synchronisation ajoute de la complexité mécanique et des points d'usure. Un grappin à deux vérins utilise deux vérins, un par mâchoire, qui fonctionnent indépendamment ou en parallèle. Les conceptions à deux vérins offrent une transmission de force plus directe (chaque vérin entraîne sa propre mâchoire sans tringlerie de synchronisation), une force de serrage totale plus élevée et une meilleure gestion des charges inégales car chaque mâchoire peut appliquer une force indépendamment. Le grappin rotatif à ferraille à un seul vérin utilise la conception plus simple à un seul vérin pour le tri de matériaux légers, tandis que le grappin à grumes à deux vérins fournit une force plus élevée pour le bois lourd.
Grappin mécanique : transmission du mouvement de godet
Un grappin mécanique n'a aucun vérin hydraulique. Au lieu de cela, il se connecte à la tringlerie de godet existante de l'excavatrice — le même système qui ouvre et ferme normalement le godet. Lorsque l'opérateur fait pivoter le godet à l'aide de la commande de godet standard, le vérin de pivotement du godet s'étend ou se rétracte, entraînant la tringlerie du godet. Le grappin se monte sur cette tringlerie au même point où le godet se fixerait normalement, de sorte que le mouvement de pivotement est directement traduit en mouvement des mâchoires. La tringlerie interne du grappin convertit ensuite ce mouvement de pivotement en ouverture et fermeture des mâchoires via le même principe de levier de première classe décrit précédemment — la tringlerie du godet tire ou pousse les extrémités supérieures des mâchoires, et les extrémités inférieures pivotent autour de l'articulation pour se fermer ou s'ouvrir.
Le grand avantage ici est que vous n'avez pas besoin de circuits hydrauliques supplémentaires — le grappin fonctionne avec le système de pivotement de godet existant que chaque excavatrice possède déjà. L'opérateur utilise le même levier de godet qu'il a toujours utilisé, sans rien de nouveau à apprendre. L'inconvénient est que la force de serrage est limitée par le vérin de pivotement du godet, conçu pour creuser et pivoter, pas pour comprimer des matériaux. La tringlerie du grappin multiplie cette force de pivotement via un rapport de levier, mais les pertes mécaniques aux points de pivot réduisent la force effective. Il n'y a pas non plus de contrôle de vitesse indépendant — la vitesse des mâchoires est liée à la vitesse de pivotement du godet, qui n'est pas aussi précise qu'un circuit auxiliaire dédié. Pour la manipulation générale de roches, de bois et de broussailles, ces limitations sont acceptables, et la simplicité et le faible coût de la conception mécanique en font le choix privilégié pour de nombreux opérateurs.
Système rotatif : ajout d'un troisième axe de mouvement
Un grappin rotatif ajoute un rotateur hydraulique entre le support de montage et le corps du grappin, offrant un troisième axe de mouvement — une rotation à 360 degrés autour de l'axe vertical. Le rotateur utilise un moteur hydraulique entraînant une réduction par engrenages, qui fait tourner le corps du grappin par rapport au support. Le moteur fonctionne sur un circuit hydraulique séparé des vérins du grappin — l'opérateur contrôle la rotation avec un levier séparé ou un joystick proportionnel. Le rotateur permet d'orienter la charge indépendamment de la flèche de l'excavatrice. Au lieu de repositionner toute la machine pour s'aligner avec une benne de camion ou un bac de tri, il suffit de faire pivoter le grappin. Cela réduit le temps de cycle, diminue l'usure du train de roulement due aux repositionnements constants et facilite grandement le placement précis dans les espaces restreints.
Le rotateur ajoute également de la complexité et de l'entretien. Le moteur hydraulique nécessite une ligne de drainage du carter pour gérer les fuites internes — sans cela, la pression s'accumule à l'intérieur du boîtier du moteur et peut endommager le joint d'arbre. La réduction par engrenages comporte des roulements et des engrenages qui nécessitent une lubrification et une inspection périodiques. Le rotateur ajoute du poids à l'accessoire (généralement 50 à 200 kg selon la taille), ce qui réduit votre charge utile effective. Et c'est un composant supplémentaire qui peut tomber en panne — un roulement grippé ou un engrenage endommagé peut mettre le grappin hors service jusqu'à réparation. Pour les travaux à haut volume où l'orientation précise est essentielle, le gain de productivité de la rotation justifie le coût, le poids et l'entretien supplémentaires. Pour les travaux généraux de prise et de dépôt où l'orientation n'a pas d'importance, un grappin fixe offre des performances adéquates à moindre coût.
Multiplication de force et géométrie des mâchoires
La force de serrage aux extrémités des mâchoires provient de trois éléments : la force d'entraînement (force du vérin pour les grappins hydrauliques, force de pivotement du godet pour les grappins mécaniques), l'avantage mécanique du système de levier des mâchoires et tout avantage de tringlerie intermédiaire. L'avantage mécanique du levier de la mâchoire est le rapport de deux distances : du pivot de l'articulation au point où la force d'entraînement est appliquée (le bras d'effort), et du pivot de l'articulation à l'extrémité de la mâchoire (le bras de charge). Si le bras d'effort est plus court que le bras de charge, la force diminue — les mâchoires bougent plus vite mais avec moins de pression. Si le bras d'effort est plus long, la force augmente — les mâchoires bougent plus lentement mais avec plus de pression. Les concepteurs de grappins équilibrent ces facteurs pour obtenir la bonne combinaison de vitesse et de force pour le travail ciblé.
La géométrie des mâchoires affecte également la répartition de cette force de serrage. Une large surface de contact répartit la force sur une grande zone, réduisant la pression à tout point unique — idéal pour les matériaux fragiles qui pourraient être endommagés par une force concentrée. Des dents étroites ou des bords dentelés concentrent la force à des points spécifiques, améliorant la prise sur les matériaux glissants ou denses — idéal pour la ferraille et la démolition où une prise sécurisée importe plus que la protection du matériau. L'angle d'ouverture des mâchoires affecte également la force — l'avantage mécanique change à mesure que les mâchoires s'ouvrent et se ferment car la géométrie de la tringlerie se déplace. La force de serrage maximale se produit généralement à un angle d'ouverture moyen, la force diminuant aux positions complètement ouverte et complètement fermée. Les opérateurs doivent garder cela à l'esprit lors de la manipulation de matériaux aux extrêmes de la plage des mâchoires.
La boucle de contrôle : de l'opérateur à la mâchoire
Chaque opération de grappin suit une boucle de contrôle qui commence avec l'opérateur et se termine avec la position des mâchoires. L'opérateur regarde le matériau et le grappin, décide d'ouvrir ou de fermer, et déplace le levier. Sur un grappin hydraulique, ce levier envoie un signal à une vanne de contrôle, qui dirige l'huile sous pression vers le bon orifice du vérin. L'huile circule à travers les flexibles jusqu'au vérin, le piston bouge, la tige s'étend ou se rétracte, la tringlerie traduit cela en rotation des mâchoires, et les mâchoires se ferment ou s'ouvrent autour de la charge. L'opérateur observe ce qui se passe — si les mâchoires ont bien saisi — et ajuste si nécessaire. Sur un grappin mécanique, la boucle est plus simple : l'opérateur déplace le levier du godet, le vérin de pivotement entraîne la tringlerie du godet, la tringlerie du grappin traduit cela en mouvement des mâchoires, et les mâchoires bougent. Tout se passe en temps réel, avec l'opérateur ajustant constamment en fonction de ce qu'il voit. Comprendre cette boucle aide les opérateurs à développer une sensation pour le grappin — apprendre combien de mouvement de levier produit combien de mouvement de mâchoire, combien de temps maintenir le levier pour obtenir une force de serrage complète, et comment doser le levier pour une manipulation délicate. La gamme complète de grappins pour excavatrice TGEC couvre à la fois les systèmes hydrauliques et mécaniques, et notre article sur les types de grappins explique les différentes configurations de mâchoires. Pour plus d'informations sur les systèmes rotatifs spécifiquement, consultez notre guide des grappins rotatifs.