

Im Kern erfüllt ein Bagger-Greifer eine einfache Aufgabe: etwas greifen und woanders hinbewegen. Doch die Mechanik hinter dieser einfachen Aktion umfasst eine ganze Kette aus Kraftübertragung, geometrischer Hebelwirkung und hydraulischer Steuerung, die bestimmt, wie sicher das Anbaugerät Material hält, wie schnell sich die Backen bewegen und wie viel der Greifer bewältigen kann. Ob hydraulisch oder mechanisch, drehbar oder starr – die grundlegenden Prinzipien sind dieselben: Eine Kraft wird auf ein Gestänge ausgeübt, diese Bewegung wird in eine Backenbewegung umgesetzt, und die Geometrie der Backen bestimmt, wie diese Kraft auf das aufgenommene Material verteilt wird. Ein Verständnis dieser Prinzipien hilft Bedienern, das Beste aus dem Anbaugerät herauszuholen, und Käufern, die richtige Ausrüstung für ihr Material zu wählen.
Der grundlegende Greifmechanismus
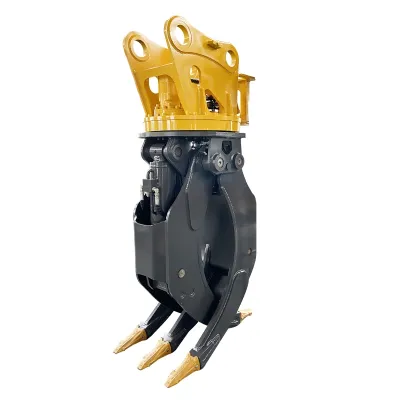
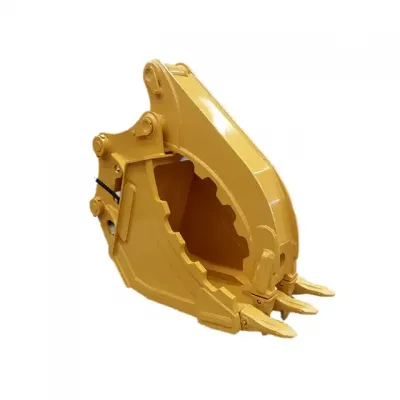
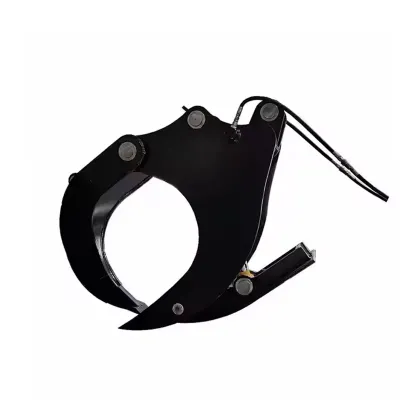
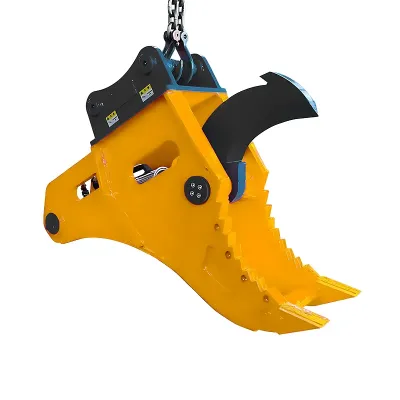
In seiner einfachsten Form ist ein Bagger-Greifer nur ein Paar Backen, die an einem gemeinsamen Drehpunkt angelenkt sind, mit einem Mechanismus, der sie um die Last herum öffnet und schließt. Die Backen schwenken um den Gelenkpunkt – wenn der Antriebsmechanismus die oberen Enden der Backen zusammenzieht, schließen sich die unteren Enden (die Zinken oder Platten) um das Material. Drückt man die oberen Enden auseinander, öffnen sich die unteren Enden, um das Material freizugeben. Das ist ein einseitiger Hebel: Das Gelenk ist der Drehpunkt, der Antriebsmechanismus übt Kraft an einem Ende des Hebels aus, und das Material spürt die resultierende Kraft am anderen Ende. Der mechanische Vorteil dieses Hebels – das Verhältnis des Abstands vom Drehpunkt zum Antriebspunkt zum Abstand vom Drehpunkt zur Backenspitze – bestimmt, wie stark die Antriebskraft am Arbeitseinde multipliziert wird.
Die Backengeometrie bestimmt auch, wie die Greifkraft angewendet wird. Eine gerade Innenfläche bringt Kraft an diskreten Kontaktpunkten auf, was für flaches oder kantiges Material wie Betonbrocken und Baustahl gut funktioniert. Gebogene Zinken umschließen rundes Material wie Baumstämme und bilden eine Wiege, die die Last geometrisch hält, statt nur auf Reibung zu setzen. Mehrere unabhängige Zinken passen sich unregelmäßigen Formen wie gebündeltem Bewehrungsstahl und gemischtem Schrott an, da sich jede Zinke eigenständig bewegen kann, um einen festen Kontaktpunkt zu finden. Das Backendesign ist der größte einzelne Faktor dafür, welche Art von Material ein Greifer am besten handhabt – wichtiger als die Kraftangabe oder das Hydrauliksystem.
Hydraulikgreifer: Zylinder und Gestänge
Bei einem Hydraulikgreifer stammt die Antriebskraft von einem oder mehreren am Rahmen montierten Hydraulikzylindern. Ein Zylinder ist im Wesentlichen ein Kolben in einem Rohr – Drucköl auf einer Seite schiebt die Stange aus, Öl auf der anderen Seite zieht sie zurück. Die Stange verbindet sich an einem Drehpunkt mit dem Backengestänge; wenn sich die Stange ausfährt, drückt sie das Gestänge, das die Backen schließt; wenn sie einfährt, zieht sie das Gestänge, das die Backen öffnet. Der Zylinder erhält sein Öl aus dem Hilfskreislauf des Baggers, das über Schläuche zu den Zylinderanschlüssen geleitet wird. Der Bediener steuert ihn mit einem Hilfshebel oder Fußpedal in der Kabine – eine Richtung zum Schließen, die andere zum Öffnen.
Hydraulikgreifer können einen oder zwei Zylinder verwenden. Ein Einzylinder-Design verwendet einen zentralen Zylinder, der über ein synchronisiertes Gestänge mit beiden Backen verbunden ist – der Zylinder fährt aus oder ein, und das Gestänge sorgt dafür, dass sich beide Backen gemeinsam bewegen. Einzylinder-Systeme sind einfacher, leichter und billiger, aber das Synchronisationsgestänge fügt mechanische Komplexität und Verschleißpunkte hinzu. Ein Doppelzylinder-Greifer verwendet zwei Zylinder, einen pro Backe, die unabhängig oder parallel arbeiten. Doppelzylinder-Designs bieten eine direktere Kraftübertragung (jeder Zylinder treibt seine eigene Backe ohne Synchronisationsgestänge), eine höhere Gesamtklemmkraft und eine bessere Handhabung ungleichmäßiger Lasten, da jede Backe Kraft unabhängig anwenden kann. Der Einzylinder-Drehschrottgreifer verwendet das einfachere Einzylinder-Design für die leichte Materialsortierung, während der Doppelzylinder-Stammgreifer höhere Kraft für schweres Holz liefert.
Mechanischer Greifer: Löffel-Einroll-Übersetzung
Ein mechanischer Greifer hat überhaupt keine Hydraulikzylinder. Stattdessen nutzt er das vorhandene Löffel-Einroll-Gestänge des Baggers – dieselbe Einrichtung, die normalerweise den Löffel öffnet und schließt. Wenn der Bediener den Löffel mit der Standard-Löffelsteuerung einrollt, fährt der Löffel-Einrollzylinder aus oder ein und treibt das Löffelgestänge. Der Greifer wird an diesem Gestänge an derselben Stelle montiert, an der normalerweise der Löffel befestigt wäre, sodass die Einrollbewegung direkt in eine Backenbewegung übersetzt wird. Das interne Gestänge des Greifers wandelt diese Einrollbewegung dann über dasselbe einseitige Hebelprinzip in ein Öffnen und Schließen der Backen um – das Löffelgestänge zieht oder drückt die oberen Enden der Backen, und die unteren Enden schwenken um den Gelenkpunkt, um zu schließen oder zu öffnen.
Der große Vorteil hier ist, dass keine zusätzlichen Hydraulikkreisläufe benötigt werden – der Greifer läuft über das vorhandene Löffel-Einrollsystem, das jeder Bagger bereits hat. Der Bediener verwendet denselben Löffelhebel wie immer, ohne etwas Neues lernen zu müssen. Der Nachteil ist, dass die Klemmkraft durch den Löffel-Einrollzylinder begrenzt ist, der für Graben und Einrollen ausgelegt ist, nicht zum Zusammendrücken von Material. Das Greifergestänge multipliziert diese Einrollkraft über ein Hebelverhältnis, aber mechanische Verluste an den Drehpunkten schmälern die effektive Kraft. Es gibt auch keine unabhängige Geschwindigkeitssteuerung – die Backengeschwindigkeit ist an die Löffel-Einrollgeschwindigkeit gekoppelt, die nicht so präzise ist wie ein eigener Hilfskreislauf. Für allgemeine Handhabung von Gestein, Holz und Gestrüpp sind diese Einschränkungen akzeptabel, und die Einfachheit und die geringen Kosten des mechanischen Designs machen ihn zur ersten Wahl für viele Bediener.
Drehsystem: Hinzufügen einer dritten Bewegungsachse
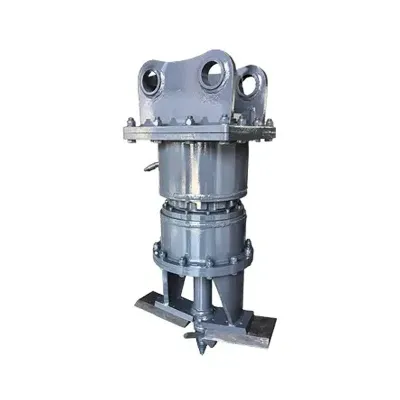
Ein Drehgreifer fügt einen hydraulischen Rotator zwischen dem Montagehalter und dem Greiferkörper hinzu, was eine dritte Bewegungsachse ermöglicht – 360-Grad-Drehung um die vertikale Achse. Der Rotator verwendet einen Hydraulikmotor, der ein Untersetzungsgetriebe antreibt, das den Greiferkörper relativ zum Halter dreht. Der Motor läuft über einen separaten Hydraulikkreislauf von den Greiferzylindern – der Bediener steuert die Drehung mit einem separaten Hebel oder einem proportionalen Joystick. Der Rotator ermöglicht es, die Last unabhängig vom BaggerAusleger auszurichten. Statt die gesamte Maschine neu zu positionieren, um sich an einem LKW-Aufbau oder Sortierbehälter auszurichten, dreht man einfach den Greifer. Das verkürzt die Zykluszeit, reduziert den Verschleiß des Fahrwerks durch ständiges Neupositionieren und erleichtert präzises Platzieren in engen Räumen erheblich.
Der Rotator fügt auch Komplexität und Wartungsaufwand hinzu. Der Hydraulikmotor benötigt eine Leckölleitung, um interne Leckagen zu bewältigen – ohne sie baut sich Druck im Motorgehäuse auf und kann die Wellendichtung sprengen. Das Untersetzungsgetriebe hat Lager und Zahnräder, die regelmäßig geschmiert und inspiziert werden müssen. Der Rotator fügt dem Anbaugerät Gewicht hinzu (typischerweise 50 bis 200 kg je nach Größe), was die effektive Nutzlast verringert. Und es ist eine weitere Komponente, die ausfallen kann – ein festgefressenes Lager oder ein beschädigtes Zahnrad kann den Greifer außer Betrieb setzen, bis er repariert ist. Für Arbeiten mit hohem Volumen, bei denen präzise Ausrichtung entscheidend ist, macht der Produktivitätsschub durch Drehung die zusätzlichen Kosten, das Gewicht und die Wartung lohnenswert. Für allgemeine Aufnahme- und Ablagearbeiten, bei denen die Ausrichtung keine Rolle spielt, bietet ein starrer Greifer ausreichende Leistung zu geringeren Kosten.
Kraftmultiplikation und Backengeometrie
Die Klemmkraft an den Backenspitzen ergibt sich aus drei Dingen: der Antriebskraft (Zylinderkraft bei Hydraulikgreifern, Löffel-Einrollkraft bei mechanischen), dem mechanischen Vorteil des Backenhebelsystems und jedem zusätzlichen Gestängevorteil. Der mechanische Vorteil des Backenhebels ist das Verhältnis zweier Abstände: vom Gelenkpunkt zu dem Punkt, an dem die Antriebskraft angewendet wird (Kraftarm), und vom Gelenkpunkt zur Backenspitze (Lastarm). Wenn der Kraftarm kürzer ist als der Lastarm, nimmt die Kraft ab – die Backen bewegen sich schneller, aber mit weniger Druck. Wenn der Kraftarm länger ist, nimmt die Kraft zu – die Backen bewegen sich langsamer, aber mit mehr Druck. Greiferdesigner balancieren diese Faktoren aus, um die richtige Kombination aus Geschwindigkeit und Kraft für die jeweilige Aufgabe zu erhalten.
Die Backengeometrie beeinflusst auch, wie diese Klemmkraft verteilt wird. Eine breite Kontaktfläche verteilt die Kraft über eine große Fläche und reduziert den Druck an jedem einzelnen Punkt – gut für empfindliches Material, das durch konzentrierte Kraft beschädigt werden könnte. Schmale Zinken oder gezahnte Kanten konzentrieren die Kraft an bestimmten Punkten und verbessern den Biss in rutschiges oder dichtes Material – gut für Schrott und Abbruch, wo ein sicherer Griff wichtiger ist als der Schutz des Materials. Der Backenöffnungswinkel beeinflusst ebenfalls die Kraft – der mechanische Vorteil ändert sich, wenn sich die Backen öffnen und schließen, da sich die Gestängegeometrie verschiebt. Die maximale Klemmkraft tritt normalerweise bei einem mittleren Öffnungswinkel auf, wobei die Kraft sowohl in vollständig geöffneter als auch vollständig geschlossener Position abfällt. Bediener sollten das bei der Handhabung von Material an den Extremen des Backenbereichs berücksichtigen.
Der Regelkreis: Vom Bediener zur Backe
Jeder Greifervorgang folgt einem Regelkreis, der beim Bediener beginnt und bei der Backenposition endet. Der Bediener schaut auf das Material und den Greifer, entscheidet, ob er öffnen oder schließen soll, und bewegt den Hebel. Bei einem Hydraulikgreifer sendet dieser Hebel ein Signal an ein Steuerventil, das Drucköl zum richtigen Zylinderanschluss leitet. Das Öl fließt durch Schläuche zum Zylinder, der Kolben bewegt sich, die Stange fährt aus oder ein, das Gestänge übersetzt das in eine Backendrehung, und die Backen schließen oder öffnen sich um die Last. Der Bediener beobachtet, was passiert – ob die Backen einen guten Griff haben – und passt bei Bedarf an. Bei einem mechanischen Greifer ist der Kreislauf einfacher: Der Bediener bewegt den Löffelhebel, der Einrollzylinder treibt das Löffelgestänge, das Greifergestänge übersetzt das in eine Backenbewegung, und die Backen bewegen sich. Das Ganze passiert in Echtzeit, wobei der Bediener ständig basierend auf dem, was er sieht, anpasst. Das Verständnis dieses Kreislaufs hilft Bedienern, ein Gefühl für den Greifer zu entwickeln – zu lernen, wie viel Hebelbewegung wie viel Backenbewegung erzeugt, wie lange der Hebel gehalten werden muss, um volle Klemmkraft zu erreichen, und wie der Hebel für empfindliche Handhabung dosiert werden muss. Die vollständige TGEC-Bagger-Greifer-Reihe umfasst sowohl hydraulische als auch mechanische Systeme, und unser Artikel über Greifertypen erklärt die verschiedenen Backenkonfigurationen. Für mehr zu Drehsystemen im Speziellen siehe unseren Leitfaden für Drehgreifer.