

Pada intinya, excavator grapple melakukan satu hal sederhana: menjepit sesuatu dan memindahkannya ke tempat lain. Namun, mesin di balik aksi sederhana itu melibatkan seluruh rangkaian transmisi gaya, pengungkit geometris, dan kontrol hidraulik yang menentukan seberapa kuat attachment menahan material, seberapa cepat rahang bergerak, dan seberapa banyak grapple dapat menangani. Baik hidraulik maupun mekanis, rotary maupun fixed, prinsip dasarnya sama—gaya diterapkan pada linkage, gerakan itu berubah menjadi gerakan rahang, dan geometri rahang menentukan bagaimana gaya tersebut tersebar ke apa pun yang Anda jepit. Memahami prinsip-prinsip ini membantu operator memaksimalkan attachment dan membantu pembeli memilih konfigurasi yang tepat untuk material mereka.
Mekanisme Penjepitan Dasar
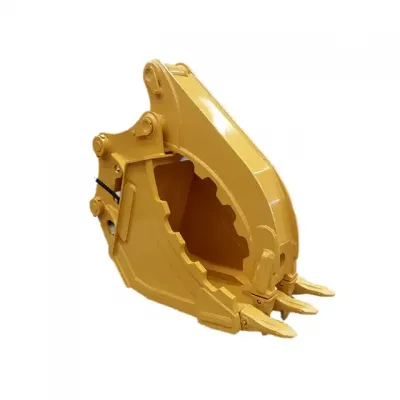
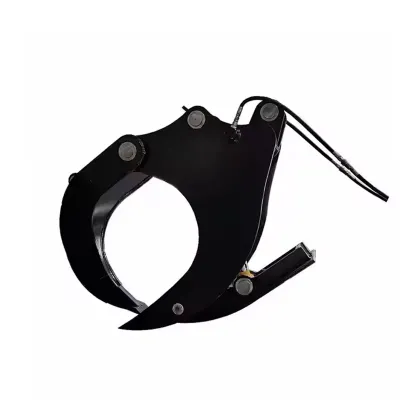
Dalam bentuk paling sederhana, excavator grapple hanyalah sepasang rahang yang diengsel pada pivot bersama, dengan mekanisme yang menggerakkannya membuka dan menutup di sekitar beban. Rahang berayun di sekitar titik engsel—ketika mekanisme penggerak menarik ujung atas rahang bersama-sama, ujung bawah (tine atau plat) menutup ke arah material. Dorong ujung atas terpisah, dan ujung bawah terbuka untuk melepaskan. Itu adalah sistem tuas kelas satu: engsel adalah fulcrum, mekanisme penggerak menerapkan gaya di satu ujung tuas, dan material merasakan gaya yang dihasilkan di ujung lainnya. Keuntungan mekanis tuas tersebut—rasio jarak dari fulcrum ke titik penggerak versus jarak dari fulcrum ke ujung rahang—menentukan seberapa besar gaya penggerak dikalikan di ujung kerja.
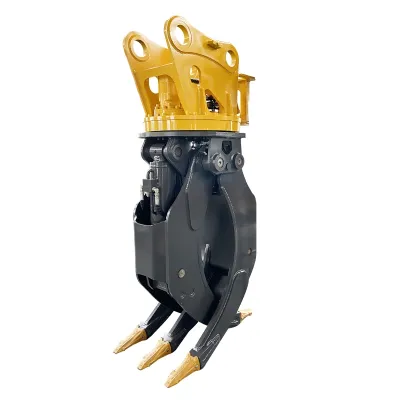
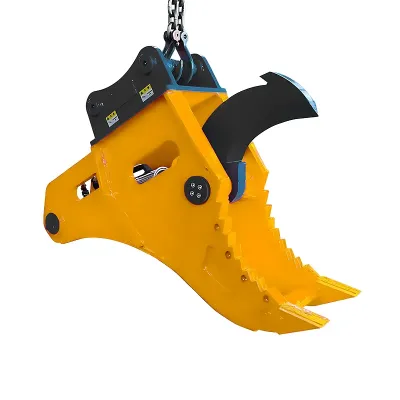
Geometri rahang juga membentuk bagaimana gaya penjepitan tersebut diterapkan. Permukaan dalam yang lurus memberikan gaya pada titik kontak diskret, yang bekerja baik untuk benda datar atau bersudut seperti bongkahan beton dan baja struktural. Tine melengkung membungkus material bulat seperti kayu gelondongan, menciptakan cradle yang menahan beban secara geometris alih-alih hanya mengandalkan gesekan. Beberapa tine independen menyesuaikan diri dengan bentuk tidak beraturan seperti bundled rebar dan scrap campuran, karena setiap tine dapat bergerak sendiri untuk menemukan titik kontak yang solid. Desain rahang adalah faktor terbesar dalam menentukan jenis material apa yang paling baik ditangani grapple—lebih penting daripada rating gaya atau sistem hidraulik.
Hydraulic Grapple: Silinder dan Linkage
Pada hydraulic grapple, gaya penggerak berasal dari satu atau lebih silinder hidraulik yang dipasang pada frame. Silinder pada dasarnya adalah piston di dalam barrel—oli bertekanan di satu sisi mendorong rod keluar, oli di sisi lain menariknya kembali. Rod terhubung ke linkage rahang pada titik pivot; ketika rod memanjang, ia mendorong linkage, yang mengayunkan rahang menutup; ketika rod mundur, ia menarik linkage, mengayunkan rahang membuka. Silinder mendapatkan oli dari auxiliary circuit excavator, yang disalurkan melalui selang yang terhubung ke port silinder. Operator mengendalikannya dengan tuas auxiliary atau pedal kaki di kabin—dorong satu arah untuk menutup, arah lain untuk membuka.
Hydraulic grapple dapat menggunakan satu silinder atau dua. Desain satu silinder menggunakan satu silinder pusat yang terhubung ke kedua rahang melalui linkage tersinkronisasi—silinder memanjang atau mundur, dan linkage memastikan kedua rahang bergerak bersama. Konfigurasi satu silinder lebih sederhana, lebih ringan, dan lebih murah, tetapi linkage sinkronisasi menambah kompleksitas mekanis dan titik aus. Grapple dua silinder menggunakan dua silinder, satu per rahang, yang beroperasi secara independen atau paralel. Desain dua silinder memberikan transfer gaya yang lebih langsung (setiap silinder menggerakkan rahangnya sendiri tanpa linkage sinkronisasi), gaya penjepitan total yang lebih tinggi, dan penanganan beban tidak rata yang lebih baik karena setiap rahang dapat menerapkan gaya secara independen. single-cylinder rotary scrap grapple menggunakan desain satu silinder yang lebih sederhana untuk penyortiran material ringan, sementara dual-cylinder log grapple memberikan gaya lebih tinggi untuk kayu berat.
Mechanical Grapple: Translasi Bucket Curl
Mechanical grapple tidak memiliki silinder hidraulik sama sekali. Sebaliknya, ia terhubung ke linkage bucket curl excavator yang sudah ada—konfigurasi yang sama yang biasanya membuka dan menutup bucket. Ketika operator melakukan curl bucket menggunakan kontrol bucket standar, silinder bucket curl memanjang atau mundur, menggerakkan linkage bucket. Grapple dipasang pada linkage tersebut di titik yang sama di mana bucket biasanya terpasang, sehingga gerakan curl diterjemahkan langsung menjadi gerakan rahang. Linkage internal grapple kemudian mengubah gerakan curl tersebut menjadi pembukaan dan penutupan rahang melalui prinsip tuas kelas satu yang sama seperti yang dijelaskan sebelumnya—linkage bucket menarik atau mendorong ujung atas rahang, dan ujung bawah berayun di sekitar pivot engsel untuk menutup atau membuka.
Keuntungan besar di sini adalah Anda tidak memerlukan sirkuit hidraulik tambahan—grapple berjalan dari sistem bucket curl yang sudah ada yang dimiliki setiap excavator. Operator menggunakan tuas bucket yang sama yang selalu mereka gunakan, tanpa hal baru untuk dipelajari. Kekurangannya adalah gaya penjepitan terbatas oleh silinder bucket curl, yang dirancang untuk menggali dan curl, bukan untuk menjepit material. Linkage grapple mengalikan gaya curl tersebut melalui rasio tuas, tetapi kerugian mekanis pada titik pivot mengurangi gaya efektif. Tidak ada juga kontrol kecepatan independen—kecepatan rahang terikat pada kecepatan bucket curl, yang tidak sepresisi auxiliary circuit khusus. Untuk penanganan batu, kayu, dan semak secara umum, keterbatasan tersebut dapat diterima, dan kesederhanaan serta biaya rendah dari desain mekanis menjadikannya pilihan utama bagi banyak operator.
Sistem Rotary: Menambahkan Sumbu Gerak Ketiga
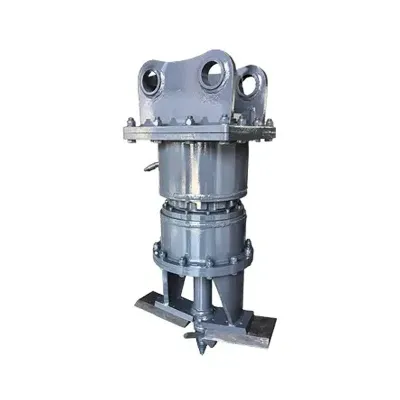
Rotary grapple menambahkan rotator hidraulik antara mounting bracket dan bodi grapple, memberikan sumbu gerak ketiga—rotasi 360 derajat di sekitar sumbu vertikal. Rotator menggunakan motor hidraulik yang menggerakkan reduksi gear, yang memutar bodi grapple relatif terhadap bracket. Motor berjalan dari sirkuit hidraulik terpisah dari silinder grapple—operator mengontrol rotasi dengan tuas terpisah atau joystick proporsional. Rotator memungkinkan Anda mengorientasikan beban secara independen dari boom excavator. Alih-alih memposisikan ulang seluruh mesin untuk sejajar dengan bak truk atau bin penyortiran, Anda cukup memutar grapple. Itu memangkas waktu siklus, mengurangi keausan undercarriage dari repositioning konstan, dan membuat penempatan presisi di ruang sempit jauh lebih mudah.
Rotator juga menambah kompleksitas dan perawatan. Motor hidraulik memerlukan case drain line untuk menangani kebocoran internal—tanpa itu, tekanan menumpuk di dalam housing motor dan dapat merusak shaft seal. Reduksi gear memiliki bearing dan gear yang memerlukan pelumasan dan inspeksi berkala. Rotator menambah berat pada attachment (biasanya 50 hingga 200 kg tergantung ukuran), yang mengurangi payload efektif Anda. Dan itu satu komponen lagi yang bisa gagal—bearing yang macet atau gear yang rusak dapat membuat grapple tidak dapat digunakan sampai diperbaiki. Untuk pekerjaan bervolume tinggi di mana orientasi presisi sangat penting, peningkatan produktivitas dari rotasi membuat biaya, berat, dan pemeliharaan ekstra sepadan. Untuk pekerjaan pick-and-drop umum di mana orientasi tidak penting, fixed grapple memberikan performa yang memadai dengan biaya lebih rendah.
Multiplikasi Gaya dan Geometri Rahang
Gaya penjepitan di ujung rahang berasal dari tiga hal: gaya penggerak (gaya silinder untuk hydraulic grapple, gaya bucket curl untuk yang mekanis), keuntungan mekanis dari sistem tuas rahang, dan keuntungan linkage perantara apa pun. Keuntungan mekanis tuas rahang adalah rasio dua jarak: dari pivot engsel ke tempat gaya penggerak diterapkan (effort arm), dan dari pivot engsel ke ujung rahang (load arm). Jika effort arm lebih pendek dari load arm, gaya berkurang—rahang bergerak lebih cepat tetapi dengan penjepitan lebih kecil. Jika effort arm lebih panjang, gaya meningkat—rahang bergerak lebih lambat tetapi dengan penjepitan lebih besar. Perancang grapple menyeimbangkan faktor-faktor ini untuk mendapatkan kombinasi kecepatan dan gaya yang tepat untuk pekerjaan yang ditargetkan.
Geometri rahang juga mempengaruhi bagaimana gaya penjepitan tersebut didistribusikan. Permukaan kontak yang lebar menyebarkan gaya ke area yang luas, mengurangi tekanan pada satu titik—baik untuk material rapuh yang bisa rusak oleh gaya terkonsentrasi. Tine sempit atau tepi bergerigi memusatkan gaya pada titik tertentu, meningkatkan gigitan ke material licin atau padat—baik untuk scrap dan demolition di mana cengkeraman aman lebih penting daripada melindungi material. Sudut bukaan rahang juga mempengaruhi gaya—keuntungan mekanis berubah saat rahang membuka dan menutup karena geometri linkage bergeser. Gaya penjepitan maksimum biasanya terjadi pada sudut bukaan mid-range, dengan gaya menurun pada posisi terbuka penuh dan tertutup penuh. Operator harus mengingat hal itu saat menangani material pada ekstrem rentang rahang.
Loop Kontrol: Dari Operator ke Rahang
Setiap operasi grapple mengikuti loop kontrol yang dimulai dari operator dan berakhir pada posisi rahang. Operator melihat material dan grapple, memutuskan apakah akan membuka atau menutup, dan menggerakkan tuas. Pada hydraulic grapple, tuas tersebut mengirim sinyal ke control valve, yang mengarahkan oli bertekanan ke port silinder yang tepat. Oli mengalir melalui selang ke silinder, piston bergerak, rod memanjang atau mundur, linkage menerjemahkannya menjadi rotasi rahang, dan rahang menutup atau membuka di sekitar beban. Operator mengamati apa yang terjadi—apakah rahang sudah mendapatkan cengkeraman yang baik—dan menyesuaikan sesuai kebutuhan. Pada mechanical grapple, loop-nya lebih sederhana: operator menggerakkan tuas bucket, silinder curl menggerakkan linkage bucket, linkage grapple menerjemahkannya menjadi gerakan rahang, dan rahang bergerak. Semuanya terjadi secara real time, dengan operator terus menyesuaikan berdasarkan apa yang mereka lihat. Memahami loop tersebut membantu operator mengembangkan feel untuk grapple—mempelajari seberapa banyak gerakan tuas menghasilkan seberapa banyak gerakan rahang, berapa lama menahan tuas untuk mendapatkan gaya penjepitan penuh, dan bagaimana mengatur tuas dengan halus untuk penanganan yang delicat. Rangkaian lengkap TGEC excavator grapple mencakup sistem hidraulik dan mekanis, dan artikel grapple types kami menjelaskan berbagai konfigurasi rahang. Untuk lebih lanjut tentang sistem rotary secara khusus, lihat rotating grapple guide kami.