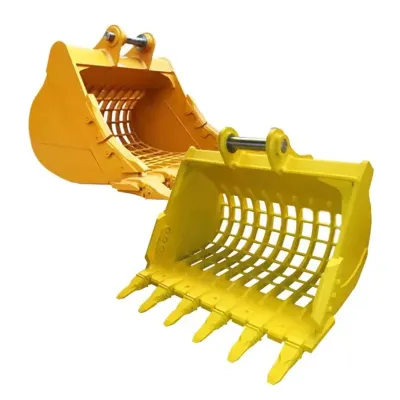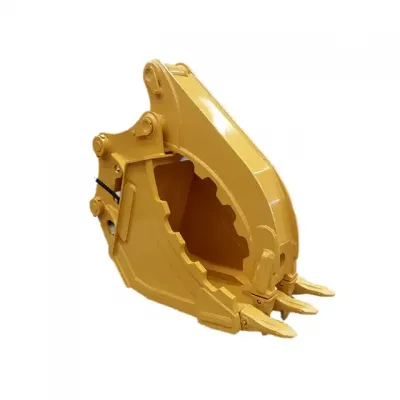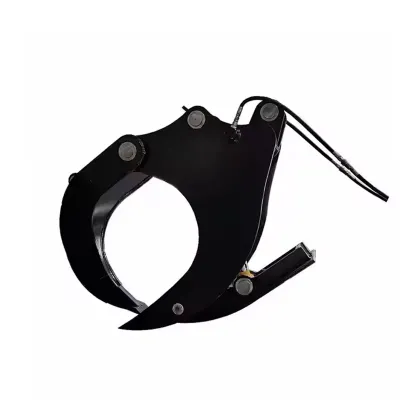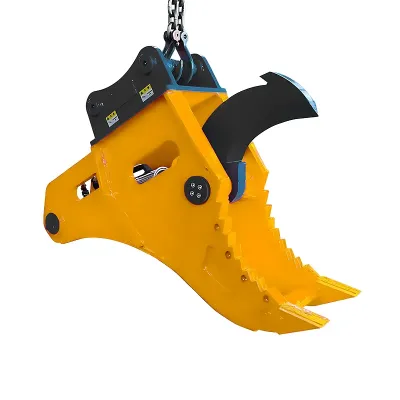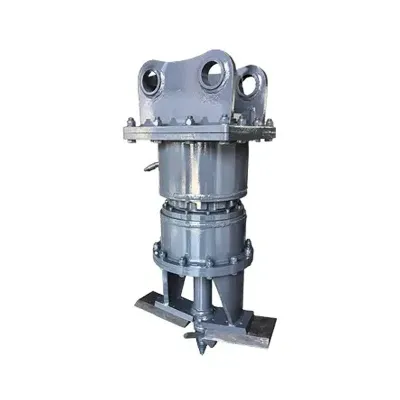


In de kern doet een excavator grapple één simpel ding: iets grijpen en ergens anders naartoe verplaatsen. Maar de mechanica achter die simpele handeling omvat een hele keten van krachtoverbrenging, geometrische hefboomwerking en hydraulische besturing die bepaalt hoe stevig het attachment materiaal vasthoudt, hoe snel de bekken hun cyclus doorlopen en hoeveel de grapple aankan. Of het nu hydraulisch of mechanisch is, roterend of vast, de basisprincipes zijn hetzelfde: er wordt een kracht uitgeoefend op een stangenstelsel, die beweging wordt omgezet in beweging van de bekken, en de geometrie van de bekken bepaalt hoe die kracht wordt verdeeld over wat je ook oppakt. Een gevoel voor deze principes helpt operators het maximale uit het attachment te halen en helpt kopers de juiste configuratie voor hun materiaal te kiezen.
Het basisgrijpmechanisme
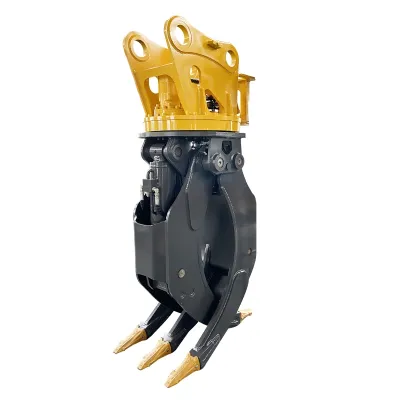
In zijn eenvoudigste vorm is een excavator grapple niets meer dan een paar bekken die scharnieren op een gemeenschappelijk draaipunt, met een of ander mechanisme dat ze rond de last open en dicht drijft. De bekken zwaaien rond het scharnierpunt: wanneer het aandrijfmechanisme de bovenste uiteinden van de bekken naar elkaar toe trekt, sluiten de onderste uiteinden (de tanden of platen) zich rond het materiaal. Duw de bovenste uiteinden uit elkaar en de onderste uiteinden openen zich om los te laten. Dat is een hefboomsysteem van de eerste klasse: het scharnier is het steunpunt, het aandrijfmechanisme oefent kracht uit aan één uiteinde van de hefboom, en het materiaal voelt de resulterende kracht aan het andere uiteinde. De mechanische overbrengingsverhouding van die hefboom—de verhouding van de afstand van het steunpunt tot het aandrijf punt versus de afstand van het steunpunt tot de punt van de bek—bepaalt hoeveel de aandrijfkracht wordt vermenigvuldigd aan het werkende uiteinde.
De bekgeometrie bepaalt ook hoe die grijpkracht wordt uitgeoefend. Een recht binnenoppervlak zet kracht op discrete contactpunten, wat prima werkt voor vlakke of hoekige zaken zoals betonblokken en constructiestaal. Gebogen tanden wikkelen zich rond rond materiaal zoals stammen en creëren een wieg die de last geometrisch vasthoudt in plaats van alleen op wrijving te vertrouwen. Meerdere onafhankelijke tanden passen zich aan onregelmatige vormen aan zoals gebundelde wapening en gemengd schroot, omdat elke tand afzonderlijk kan bewegen om een solide contactpunt te vinden. Bekontwerp is de allerbelangrijkste factor voor welk type materiaal een grapple het beste verwerkt—belangrijker dan de krachtclassificatie of het hydraulische systeem.
Hydraulische grapple: cilinders en stangenstelsel
Bij een hydraulische grapple komt de aandrijfkracht van een of meer hydraulische cilinders die op het frame zijn gemonteerd. Een cilinder is in feite een zuiger in een cilinderhuis: onder druk staande olie aan de ene kant duwt de stang naar buiten, olie aan de andere kant trekt hem terug. De stang is verbonden met het bekstangenstelsel op een draaipunt; wanneer de stang uitschuift, duwt hij het stangenstelsel, dat de bekken dicht zwaait; wanneer hij intrekt, trekt hij het stangenstelsel, waardoor de bekken opengaan. De cilinder krijgt zijn olie van het hulpcircuit van de excavator, geleverd via slangen die op de cilinderpoorten zijn aangesloten. De operator bedient het met een hulphendel of voetpedaal in de cabine: duw de ene kant op om te sluiten, de andere kant om te openen.
Hydraulische grapples kunnen één of twee cilinders gebruiken. Een ontwerp met één cilinder gebruikt één centrale cilinder die via een gesynchroniseerd stangenstelsel met beide bekken is verbonden: de cilinder schuift uit of trekt in, en het stangenstelsel zorgt ervoor dat beide bekken samen bewegen. Configuraties met één cilinder zijn eenvoudiger, lichter en goedkoper, maar het synchronisatiestangenstelsel voegt mechanische complexiteit en slijtagepunten toe. Een grapple met twee cilinders gebruikt twee cilinders, één per bek, die onafhankelijk of parallel werken. Ontwerpen met twee cilinders geven je meer directe krachtoverbrenging (elke cilinder drijft zijn eigen bek aan zonder synchronisatiestangenstelsel), hogere totale klemkracht en betere verwerking van ongelijkmatige lasten omdat elke bek onafhankelijk kracht kan uitoefenen. De single-cylinder rotary scrap grapple gebruikt het eenvoudigere ontwerp met één cilinder voor het sorteren van licht materiaal, terwijl de dual-cylinder log grapple hogere kracht levert voor zwaar hout.
Mechanische grapple: vertaling van bucket curl
Een mechanische grapple heeft helemaal geen hydraulische cilinders. In plaats daarvan maakt hij gebruik van het bestaande bucket curl-stangenstelsel van de excavator—dezelfde configuratie die normaal de bucket opent en sluit. Wanneer de operator de bucket curl uitvoert met de standaard bucketbediening, schuift de bucket curl-cilinder uit of trekt in, waardoor het bucketstangenstelsel wordt aangedreven. De grapple monteert op dat stangenstelsel op hetzelfde punt waar de bucket normaal zou aanhechten, zodat de curl-beweging direct wordt omgezet in beweging van de bekken. Het interne stangenstelsel van de grapple zet die curl-beweging vervolgens om in het openen en sluiten van de bekken via hetzelfde hefboomsysteem van de eerste klasse dat eerder is beschreven: het bucketstangenstelsel trekt of duwt de bovenste uiteinden van de bekken, en de onderste uiteinden zwaaien rond het scharnierpunt om te sluiten of te openen.
Het grote voordeel hier is dat je geen extra hydraulische circuits nodig hebt—de grapple werkt op het bestaande bucket curl-systeem dat elke excavator al heeft. De operator gebruikt dezelfde buckethendel die hij altijd al gebruikte, zonder iets nieuws te hoeven leren. Het nadeel is dat de klemkracht beperkt is door de bucket curl-cilinder, die is ontworpen voor graven en curl-bewegingen, niet voor het samenknijpen van materiaal. Het stangenstelsel van de grapple vermenigvuldigt die curl-kracht via een hefboomverhouding, maar mechanische verliezen bij de draaipunten verminderen de effectieve kracht. Er is ook geen onafhankelijke snelheidsregeling—de snelheid van de bekken is gekoppeld aan de bucket curl-snelheid, wat niet zo precies is als een speciaal hulpcircuit. Voor algemeen gebruik met steen, hout en struikgewas zijn die beperkingen acceptabel, en de eenvoud en lage kosten van het mechanische ontwerp maken het de aangewezen keuze voor veel operators.
Rotatiesysteem: een derde bewegingsas toevoegen
Een roterende grapple voegt een hydraulische rotator toe tussen de montagebeugel en het grapplelichaam, wat een derde bewegingsas oplevert: 360 graden rotatie rond de verticale as. De rotator gebruikt een hydraulische motor die een tandwielreductie aandrijft, waardoor het grapplelichaam ten opzichte van de beugel draait. De motor werkt op een apart hydraulisch circuit van de grapplecilinders—de operator bedient de rotatie met een aparte hendel of een proportionele joystick. De rotator laat je de last onafhankelijk van de excavatorgiek oriënteren. In plaats van de hele machine te verplaatsen om uit te lijnen met een vrachtwagenbak of sorteercontainer, draai je gewoon de grapple. Dat verkort de cyclustijd, vermindert slijtage aan het onderstel door constant herpositioneren en maakt nauwkeurige plaatsing in krappe ruimtes een stuk eenvoudiger.
De rotator voegt ook complexiteit en onderhoud toe. De hydraulische motor heeft een case drain-leiding nodig om interne lekkage te verwerken—zonder deze bouwt de druk zich op in het motorhuis en kan de asafdichting eruit worden geblazen. De tandwielreductie heeft lagers en tandwielen die periodiek gesmeerd en geïnspecteerd moeten worden. De rotator voegt gewicht toe aan het attachment (doorgaans 50 tot 200 kg afhankelijk van de maat), wat ten koste gaat van je effectieve laadvermogen. En het is nog een component die kan falen—een vastgelopen lager of beschadigd tandwiel kan de grapple buiten bedrijf stellen tot het gerepareerd is. Voor werk met hoog volume waarbij nauwkeurige oriëntatie essentieel is, maakt de productiviteitswinst door rotatie de extra kosten, het gewicht en het onderhoud de moeite waard. Voor algemeen oppak- en neerzetwerk waarbij oriëntatie er niet toe doet, geeft een vaste grapple voldoende prestaties tegen lagere kosten.
Krachtvermenigvuldiging en bekgeometrie
De klemkracht aan de punten van de bekken komt voort uit drie dingen: de aandrijfkracht (cilinderkracht voor hydraulische grapples, bucket curl-kracht voor mechanische), de mechanische overbrengingsverhouding van het bekhefboomsysteem en eventuele tussenliggende stangenstelselvoordelen. De mechanische overbrengingsverhouding van de bekhefboom is de verhouding van twee afstanden: van het scharnierpunt tot waar de aandrijfkracht wordt uitgeoefend (de krachtarm) en van het scharnierpunt tot de punt van de bek (de lastarm). Als de krachtarm korter is dan de lastarm, neemt de kracht af—de bekken bewegen sneller maar met minder knijpkracht. Als de krachtarm langer is, neemt de kracht toe—de bekken bewegen langzamer maar met meer knijpkracht. Ontwerpers van grapples wegen deze factoren af om de juiste combinatie van snelheid en kracht voor de beoogde taak te krijgen.
De bekgeometrie beïnvloedt ook hoe die klemkracht wordt verdeeld. Een breed contactoppervlak spreidt de kracht over een groot gebied, wat de druk op elk afzonderlijk punt vermindert—goed voor breekbaar materiaal dat beschadigd kan worden door geconcentreerde kracht. Smalle tanden of gekartelde randen concentreren de kracht op specifieke punten, wat de grip op glad of dicht materiaal verbetert—goed voor schroot en sloopwerk waar een zekere grip belangrijker is dan het beschermen van het materiaal. De openingshoek van de bek beïnvloedt ook de kracht—de mechanische overbrengingsverhouding verandert naarmate de bekken openen en sluiten omdat de geometrie van het stangenstelsel verschuift. De maximale klemkracht treedt meestal op bij een openingshoek in het middenbereik, waarbij de kracht afneemt bij zowel volledig open als volledig gesloten posities. Operators moeten dat in gedachten houden bij het hanteren van materiaal op de uitersten van het bekbereik.
De regelkring: van operator tot bek
Elke grapple-handeling volgt een regelkring die begint bij de operator en eindigt bij de positie van de bekken. De operator kijkt naar het materiaal en de grapple, beslist of hij moet openen of sluiten en beweegt de hendel. Bij een hydraulische grapple stuurt die hendel een signaal naar een regelklep, die onder druk staande olie naar de juiste cilinderpoort leidt. De olie stroomt via slangen naar de cilinder, de zuiger beweegt, de stang schuift uit of trekt in, het stangenstelsel vertaalt dat in rotatie van de bekken, en de bekken sluiten of openen rond de last. De operator kijkt wat er gebeurt—of de bekken een goede grip hebben gekregen—en past indien nodig aan. Bij een mechanische grapple is de kring eenvoudiger: de operator beweegt de buckethendel, de curl-cilinder drijft het bucketstangenstelsel aan, het stangenstelsel van de grapple vertaalt dat in beweging van de bekken, en de bekken bewegen. Het hele proces gebeurt in realtime, waarbij de operator voortdurend bijstelt op basis van wat hij ziet. Inzicht in die kring helpt operators een gevoel voor de grapple te ontwikkelen—leren hoeveel hendelbeweging hoeveel beweging van de bekken oplevert, hoe lang de hendel vastgehouden moet worden om volledige klemkracht te krijgen en hoe de hendel fijn afgestemd kan worden voor delicate behandeling. Het volledige TGEC excavator grapple-assortiment dekt zowel hydraulische als mechanische systemen, en ons artikel over grapple types legt de verschillende bekconfiguraties uit. Voor meer over specifiek roterende systemen, zie onze rotating grapple guide.