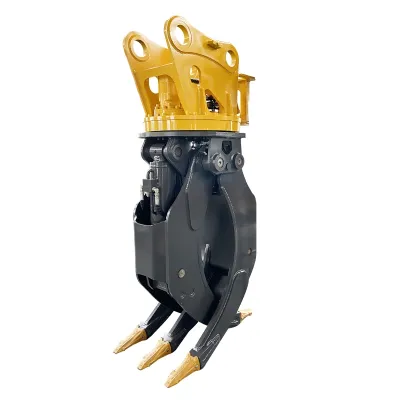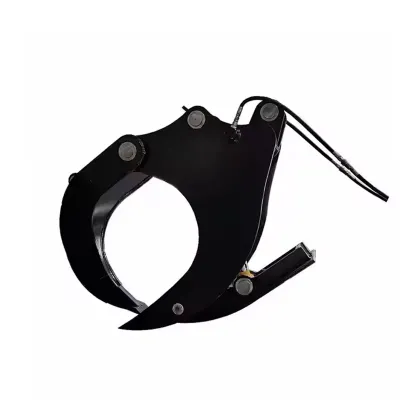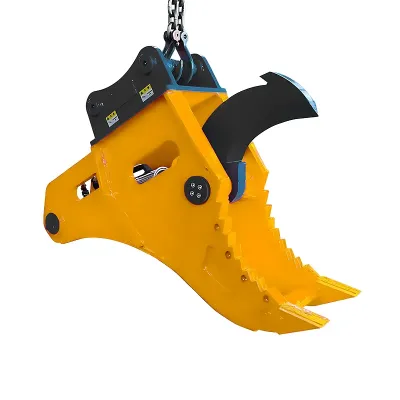


I grunden gör en grävskopsgrip en enda enkel sak: griper tag i något och flyttar det någon annanstans. Men maskineriet bakom den enkla handlingen involverar en hel kedja av kraftöverföring, geometrisk hävstångseffekt och hydraulisk styrning som avgör hur säkert redskapet håller materialet, hur snabbt käftarna cyklar och hur mycket gripen klarar av. Oavsett om den är hydraulisk eller mekanisk, roterande eller fast, är de grundläggande principerna desamma – en kraft appliceras på en länkarm, den rörelsen omvandlas till käkrörelse, och käftarnas geometri avgör hur kraften fördelas över det du plockar upp. Att förstå dessa principer hjälper förare att få ut det mesta av redskapet och hjälper köpare att välja rätt konfiguration för sitt material.
Den grundläggande greppmekanismen
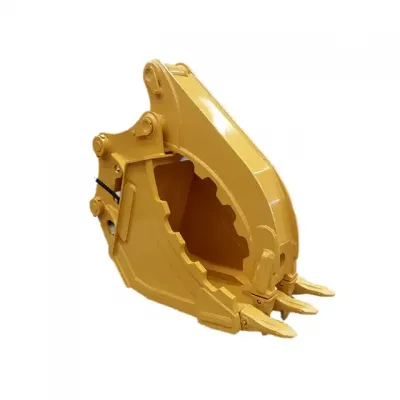
I sin enklaste form är en grävskopsgrip bara ett par käftar som är ledade vid en gemensam pivot, med någon mekanism som driver dem att öppnas och stängas runt lasten. Käftarna svänger runt ledpunkten – när drivmekanismen drar ihop käftarnas övre ändar stängs de nedre ändarna (tänderna eller plattorna) in mot materialet. Tryck isär de övre ändarna och de nedre öppnas för att släppa. Det är ett klass-ett-hävsystem: leden är vridpunkten, drivmekanismen applicerar kraft vid ena änden av hävstången, och materialet känner den resulterande kraften vid den andra änden. Hävstångens mekaniska fördel – förhållandet mellan avståndet från vridpunkten till drivpunkten och avståndet från vridpunkten till käftspetsen – avgör hur mycket drivkraften multipliceras vid arbetsänden.
Käkgeometrin formar också hur greppkraften appliceras. En rak inre yta sätter kraft på diskreta kontaktpunkter, vilket fungerar bra för platt eller kantigt material som betongblock och konstruktionsstål. Krökta tänder omsluter runt material som stockar och skapar en vagga som håller lasten geometriskt istället för att bara förlita sig på friktion. Flera oberoende tänder anpassar sig till oregelbundna former som buntad armering och blandat skrot, eftersom varje tand kan röra sig självständigt för att hitta en stabil kontaktpunkt. Käftdesignen är den enskilt största faktorn för vilken typ av material en grip hanterar bäst – viktigare än kraftklassningen eller det hydrauliska systemet.
Hydraulisk grip: cylindrar och länkage
I en hydraulisk grip kommer drivkraften från en eller flera hydraulcylindrar monterade på ramen. En cylinder är i princip en kolv inuti ett rör – trycksatt olja på ena sidan trycker ut stången, olja på andra sidan drar den tillbaka. Stången ansluter till käftlänkaget vid en pivotpunkt; när stången förlängs trycker den på länkaget som svänger käftarna stängda; när den dras tillbaka drar den i länkaget som svänger käftarna öppna. Cylindern får sin olja från grävskopans extra hydraulkrets, levererad genom slangar anslutna till cylinderportarna. Föraren styr den med en extra spak eller fotpedal i hytten – tryck åt ena hållet för att stänga, andra hållet för att öppna.
Hydrauliska gripar kan använda en eller två cylindrar. En encylindrig design använder en central cylinder ansluten till båda käftarna genom ett synkroniserat länkage – cylindern förlängs eller dras tillbaka, och länkaget säkerställer att båda käftarna rör sig tillsammans. Encylindriga konfigurationer är enklare, lättare och billigare, men synkroniseringslänkaget tillför mekanisk komplexitet och slitagepunkter. En grip med dubbla cylindrar använder två cylindrar, en per käft, som arbetar oberoende eller parallellt. Designer med dubbla cylindrar ger mer direkt kraftöverföring (varje cylinder driver sin egen käft utan synkroniseringslänkage), högre total klämkraft och bättre hantering av ojämna laster eftersom varje käft kan applicera kraft oberoende. Den encylindriga roterande skrotgripen använder den enklare encylindriga designen för lätt materialsortering, medan timmergripen med dubbla cylindrar levererar högre kraft för tungt virke.
Mekanisk grip: överföring av skopkrökning
En mekanisk grip har inga hydraulcylindrar alls. Istället kopplas den till grävskopans befintliga skopkrökningslänkage – samma system som normalt öppnar och stänger skopan. När föraren kröker skopan med den vanliga skopreglaget förlängs eller dras skopkrökningscylindern tillbaka och driver skoplänkaget. Gripen monteras på det länkaget vid samma punkt där skopan normalt fästs, så krökningsrörelsen överförs direkt till käkrörelse. Gripens interna länkage omvandlar sedan krökningsrörelsen till käftöppning och -stängning genom samma klass-ett-hävprincip som beskrivits tidigare – skoplänkaget drar eller trycker käftarnas övre ändar, och de nedre ändarna svänger runt ledpivoten för att stängas eller öppnas.
Den stora fördelen här är att du inte behöver några extra hydraulkretsar – gripen drivs av det befintliga skopkrökningssystemet som varje grävskopa redan har. Föraren använder samma skopspak som de alltid använt, utan något nytt att lära sig. Nackdelen är att klämkraften begränsas av skopkrökningscylindern, som konstruerades för grävning och krökning, inte för att klämma material. Gripens länkage multiplicerar krökningskraften genom ett hävstångsförhållande, men mekaniska förluster vid pivotpunkterna minskar den effektiva kraften. Det finns heller ingen oberoende hastighetskontroll – käfthastigheten är knuten till skopkrökningshastigheten, vilket inte är lika exakt som en dedikerad extra hydraulkrets. För allmän hantering av sten, virke och buskage är dessa begränsningar acceptabla, och den mekaniska designens enkelhet och låga kostnad gör den till det självklara valet för många förare.
Roterande system: en tredje rörelseaxel
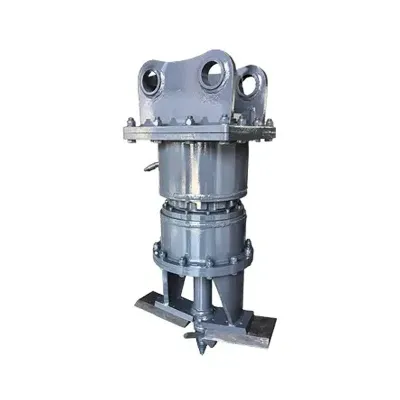
En roterande grip lägger till en hydraulisk rotator mellan monteringsfästet och gripkroppen, vilket ger en tredje rörelseaxel – 360 graders rotation runt den vertikala axeln. Rotatorn använder en hydraulmotor som driver en växelreduktion, vilket vrider gripkroppen relativt fästet. Motorn drivs av en separat hydraulkrets från gripcylindrarna – föraren styr rotationen med en separat spak eller en proportionell joystick. Rotatorn låter dig orientera lasten oberoende av grävskopans bom. Istället för att repositionera hela maskinen för att linjera med ett lastbilsflak eller en sorteringsbehållare vrider du bara på gripen. Det minskar cykeltiden, reducerar underredets slitage från ständig repositionering och gör exakt placering i trånga utrymmen mycket enklare.
Rotatorn tillför också komplexitet och underhåll. Hydraulmotorn behöver en dräneringsledning för att hantera internt läckage – utan den byggs tryck upp inuti motorhuset och kan spränga axeltätningen. Växelreduktionen har lager och kugghjul som behöver periodisk smörjning och inspektion. Rotatorn tillför vikt till redskapet (vanligtvis 50 till 200 kg beroende på storlek), vilket minskar din effektiva nyttolast. Och det är ännu en komponent som kan gå sönder – ett skuret lager eller en skadad växel kan sätta gripen ur drift tills den repareras. För högvolymarbete där exakt orientering är avgörande gör produktivitetsökningen från rotationen de extra kostnaderna, vikten och underhållet värda. För allmänt plock-och-släpp-arbete där orientering inte spelar någon roll ger en fast grip tillräcklig prestanda till en lägre kostnad.
Kraftmultiplikation och käkgeometri
Klämkraften vid käftspetsarna kommer från tre saker: drivkraften (cylinderkraft för hydrauliska gripar, skopkrökningskraft för mekaniska), den mekaniska fördelen i käftens hävstångssystem, och eventuell mellanliggande länkagefördel. Käftens hävstångsfördel är förhållandet mellan två avstånd: från ledpivoten till där drivkraften appliceras (kraftarmen), och från ledpivoten till käftspetsen (lastarmen). Om kraftarmen är kortare än lastarmen minskar kraften – käftarna rör sig snabbare men med mindre klämkraft. Om kraftarmen är längre ökar kraften – käftarna rör sig långsammare men med mer klämkraft. Gripkonstruktörer balanserar dessa faktorer för att få rätt kombination av hastighet och kraft för det avsedda arbetet.
Käkgeometrin påverkar också hur klämkraften fördelas. En bred kontaktyta sprider kraften över ett stort område och minskar trycket vid varje enskild punkt – bra för ömtåligt material som kan skadas av koncentrerad kraft. Smala tänder eller sågade kanter koncentrerar kraften vid specifika punkter och förbättrar bettet i halt eller tätt material – bra för skrot och rivning där säkert grepp är viktigare än att skydda materialet. Käftens öppningsvinkel påverkar också kraften – den mekaniska fördelen förändras när käftarna öppnas och stängs eftersom länkagegeometrin förskjuts. Maximal klämkraft inträffar vanligtvis vid en öppningsvinkel i mitten av intervallet, med kraft som avtar vid både helt öppet och helt stängt läge. Förare bör ha det i åtanke vid hantering av material vid käftens ytterlägen.
Styrloopen: från förare till käft
Varje gripoperation följer en styrloop som börjar hos föraren och slutar vid käftens position. Föraren tittar på materialet och gripen, bestämmer om den ska öppnas eller stängas, och rör spaken. På en hydraulisk grip skickar spaken en signal till en styrventil som leder trycksatt olja till rätt cylinderport. Oljan flödar genom slangar till cylindern, kolven rör sig, stången förlängs eller dras tillbaka, länkaget omvandlar det till käftrotation, och käftarna stängs eller öppnas runt lasten. Föraren ser vad som händer – om käftarna har fått ett bra grepp – och justerar vid behov. På en mekanisk grip är loopen enklare: föraren rör skopspaken, krökningscylindern driver skoplänkaget, gripens länkage omvandlar det till käkrörelse, och käftarna rör sig. Allt sker i realtid, med föraren som ständigt justerar baserat på vad de ser. Att förstå den loopen hjälper förare att utveckla en känsla för gripen – att lära sig hur mycket spakrörelse som ger hur mycket käkrörelse, hur länge spaken ska hållas för full klämkraft, och hur man finjusterar spaken för känslig hantering. Det fullständiga sortimentet av TGEC grävskopsgripar täcker både hydrauliska och mekaniska system, och vår artikel om griptyper förklarar de olika käftkonfigurationerna. För mer om roterande system specifikt, se vår guide till roterande gripar.