

I sin kerne gør en gravemaskine-grab én simpel ting: griber noget og flytter det et andet sted hen. Men maskineriet bag den simple handling involverer en hel kæde af kraftoverførsel, geometrisk løftearme og hydraulisk styring, som bestemmer, hvor sikkert redskabet holder materialet, hvor hurtigt kæberne cykler, og hvor meget grabben kan håndtere. Uanset om den er hydraulisk eller mekanisk, roterende eller fast, er de grundlæggende principper de samme – en kraft påføres et ledningssystem, den bevægelse bliver til kæbebevægelse, og kæbernes geometri bestemmer, hvordan kraften fordeles over det, du samler op. En forståelse af disse principper hjælper operatører med at få mest muligt ud af redskabet og hjælper købere med at vælge det rigtige setup til deres materiale.
Den grundlæggende gribemekanisme
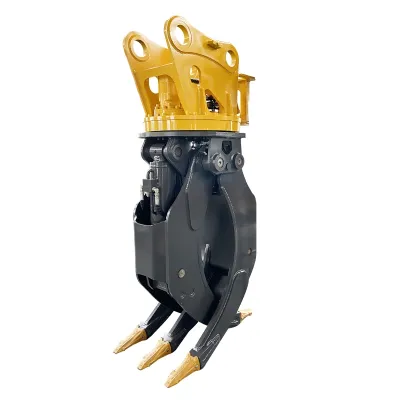
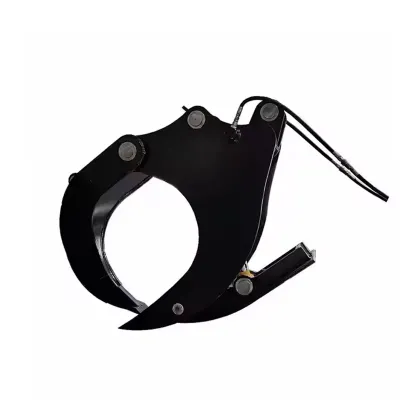
I sin simpleste form er en gravemaskine-grab blot et par kæber hængslet ved et fælles omdrejningspunkt, med en mekanisme, der driver dem åbne og lukkede omkring læsset. Kæberne svinger omkring hængslet – når drivmekanismen trækker kæbernes øverste ender sammen, lukker de nederste ender (tænderne eller pladerne) sig om materialet. Skub de øverste ender fra hinanden, og de nederste ender åbner sig for at frigive. Det er et klasse-et vægtstangssystem: hængslet er omdrejningspunktet, drivmekanismen påfører kraft ved den ene ende af vægtstangen, og materialet mærker den resulterende kraft ved den anden ende. Den mekaniske fordeling af den vægtstang – forholdet mellem afstanden fra omdrejningspunktet til drivpunktet versus afstanden fra omdrejningspunktet til kæbespidsen – bestemmer, hvor meget drivkraften multipliceres ved den arbejdende ende.
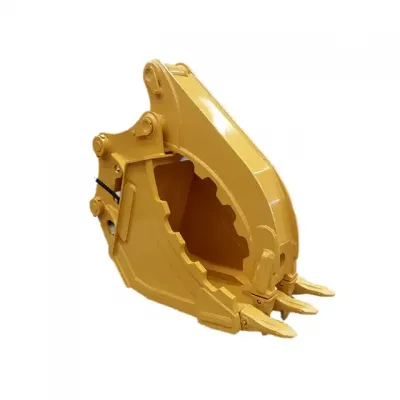
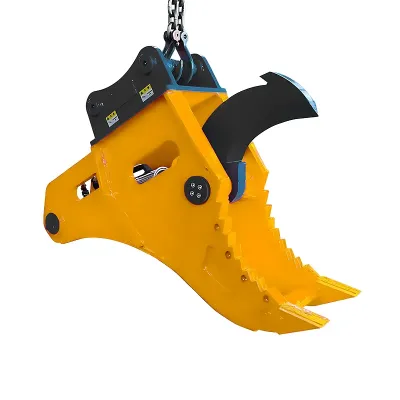
Kæbegeometrien former også, hvordan gribekraften påføres. En lige indvendig overflade sætter kraft på diskrete kontaktpunkter, hvilket fungerer fint til fladt eller kantet materiale som betonklodser og konstruktionsstål. Bugtede tænder vikler sig om rundt materiale som træstammer og skaber en vugge, der holder læsset geometrisk i stedet for blot at stole på friktion. Flere uafhængige tænder tilpasser sig uregelmæssige former som bundtede armeringsjern og blandet skrot, fordi hver tand kan bevæge sig selvstændigt for at finde et solidt kontaktpunkt. Kæbedesign er den enkeltstående største faktor for, hvilken type materiale en grab håndterer bedst – vigtigere end kraftklassificeringen eller det hydrauliske system.
Hydraulisk grab: cylindere og ledningssystem
I en hydraulisk grab kommer drivkraften fra en eller flere hydrauliske cylindere monteret på rammen. En cylinder er grundlæggende et stempel inde i et rør – tryksat olie på den ene side skubber stangen ud, olie på den anden side trækker den tilbage. Stangen forbinder til kæbens ledningssystem ved et omdrejningspunkt; når stangen forlænges, skubber den ledningssystemet, som svinger kæberne lukket; når den trækkes tilbage, trækker den ledningssystemet og svinger kæberne åbne. Cylinderen får sin olie fra gravemaskinens hjælpekredsløb, leveret gennem slanger forbundet til cylinderportene. Operatøren styrer den med en hjælpehåndtag eller fodpedal i kabinen – skub den ene vej for at lukke, den anden vej for at åbne.
Hydrauliske graber kan bruge én eller to cylindere. Et enkeltcylindret design bruger én central cylinder forbundet til begge kæber gennem et synkroniseret ledningssystem – cylinderen forlænges eller trækkes tilbage, og ledningssystemet sikrer, at begge kæber bevæger sig sammen. Enkeltcylindrede setup er enklere, lettere og billigere, men synkroniseringsledningssystemet tilføjer mekanisk kompleksitet og slidpunkter. En dobbeltcylindret grab bruger to cylindere, én per kæbe, som fungerer uafhængigt eller parallelt. Dobbeltcylindrede designs giver mere direkte kraftoverførsel (hver cylinder driver sin egen kæbe uden synkroniseringsledningssystem), højere total klemkraft og bedre håndtering af ujævne læs, fordi hver kæbe kan påføre kraft uafhængigt. Den enkeltcylindrede roterende skrotgrab bruger det enklere enkeltcylindrede design til let materialesortering, mens den dobbeltcylindrede tømmergrab leverer højere kraft til tungt tømmer.
Mekanisk grab: oversættelse af skovlkrøl
En mekanisk grab har slet ingen hydrauliske cylindere. I stedet forbinder den til gravemaskinens eksisterende skovlkrøl-ledningssystem – det samme setup, der normalt åbner og lukker skovlen. Når operatøren krøller skovlen ved hjælp af den standard skovlstyring, forlænges eller trækkes skovlkrølcylinderen tilbage og driver skovlens ledningssystem. Grabben monteres på det ledningssystem på samme punkt, hvor skovlen normalt ville være fastgjort, så krølbevægelsen oversættes direkte til kæbebevægelse. Grabbens interne ledningssystem konverterer derefter den krølbevægelse til kæbeåbning og -lukning gennem det samme klasse-et vægtstangsprincip, der er beskrevet tidligere – skovlens ledningssystem trækker eller skubber kæbernes øverste ender, og de nederste ender svinger omkring hængslets omdrejningspunkt for at lukke eller åbne.
Den store fordel her er, at du ikke har brug for ekstra hydrauliske kredsløb – grabben kører på det eksisterende skovlkrølsystem, som enhver gravemaskine allerede har. Operatøren bruger det samme skovlhåndtag, de altid har brugt, uden noget nyt at lære. Ulempen er, at klemkraften er begrænset af skovlkrølcylinderen, som er designet til at grave og krølle, ikke til at presse materiale. Grabbens ledningssystem multiplicerer den krølkraft gennem et vægtstangsforhold, men mekaniske tab ved omdrejningspunkterne reducerer den effektive kraft. Der er heller ingen uafhængig hastighedskontrol – kæbehastigheden er bundet til skovlkrølhastigheden, som ikke er så præcis som et dedikeret hjælpekredsløb. Til generel håndtering af sten, tømmer og krat er disse begrænsninger acceptable, og den mekaniske konstruktions enkelhed og lave omkostninger gør den til det foretrukne valg for mange operatører.
Rotationssystem: tilføjelse af en tredje bevægelsesakse
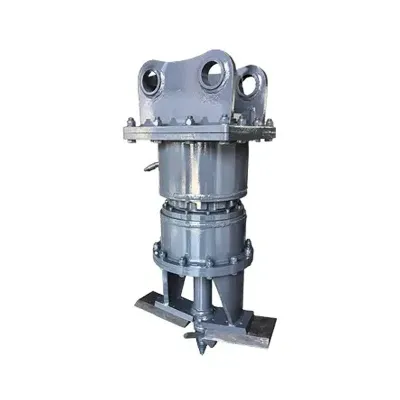
En roterende grab tilføjer en hydraulisk rotator mellem monteringsbeslaget og grabkroppen, hvilket giver en tredje bevægelsesakse – 360 graders rotation omkring den vertikale akse. Rotatoren bruger en hydraulisk motor, der driver en gearreduktion, som drejer grabkroppen i forhold til beslaget. Motoren kører på et separat hydraulisk kredsløb fra grabcylinderne – operatøren styrer rotationen med et separat håndtag eller et proportionalt joystick. Rotatoren lader dig orientere læsset uafhængigt af gravemaskinens bom. I stedet for at repositionere hele maskinen for at rette ind efter en lastbilbed eller sorteringsbeholder, drejer du bare grabben. Det reducerer cyklustiden, mindsker undervognsslid fra konstant repositionering og gør præcis placering i trange rum meget lettere.
Rotatoren tilføjer også kompleksitet og vedligeholdelse. Den hydrauliske motor har brug for en drænledning til at håndtere intern lækage – uden den opbygges tryk inde i motorhuset, og det kan sprænge akseltætningen. Gearreduktionen har lejer og gear, der kræver periodisk smøring og inspektion. Rotatoren tilføjer vægt til redskabet (typisk 50 til 200 kg afhængigt af størrelsen), hvilket reducerer din effektive nyttelast. Og det er endnu en komponent, der kan svigte – et fastlåst leje eller et beskadiget gear kan sætte grabben ud af drift, indtil det er repareret. Til højvolumenarbejde, hvor præcis orientering er afgørende, gør produktivitetsforøgelsen fra rotationen de ekstra omkostninger, vægt og vedligeholdelse værd. Til generelt løft-og-slip-arbejde, hvor orientering ikke betyder noget, giver en fast grab dig tilstrækkelig ydeevne til lavere omkostninger.
Kraftmultiplikation og kæbegeometri
Klemkraften ved kæbespidserne kommer fra tre ting: drivkraften (cylinderkraft for hydrauliske graber, skovlkrølkraft for mekaniske), den mekaniske fordel i kæbens vægtstangssystem og enhver mellemliggende ledningssystemfordel. Kæbevægtstangens mekaniske fordel er forholdet mellem to afstande: fra hængslets omdrejningspunkt til hvor drivkraften påføres (kraftarmen), og fra hængslets omdrejningspunkt til kæbespidsen (belastningsarmen). Hvis kraftarmen er kortere end belastningsarmen, falder kraften – kæberne bevæger sig hurtigere, men med mindre klemkraft. Hvis kraftarmen er længere, stiger kraften – kæberne bevæger sig langsommere, men med mere klemkraft. Grabdesignere afbalancerer disse faktorer for at opnå den rigtige kombination af hastighed og kraft til det påtænkte arbejde.
Kæbegeometrien påvirker også, hvordan den klemkraft fordeles. En bred kontaktflade spreder kraften over et stort område og reducerer trykket på ethvert enkelt punkt – godt til skrøbeligt materiale, der kan beskadiges af koncentreret kraft. Smalle tænder eller savtakkede kanter koncentrerer kraften på specifikke punkter og forbedrer biddet i glat eller tæt materiale – godt til skrot og nedrivning, hvor sikkert greb betyder mere end at beskytte materialet. Kæbeåbningsvinklen påvirker også kraften – den mekaniske fordel ændrer sig, når kæberne åbner og lukker, fordi ledningssystemets geometri forskydes. Maksimal klemkraft opstår normalt ved en mellemliggende åbningsvinkel, med kraftfald ved både helt åben og helt lukket position. Operatører bør huske det, når de håndterer materiale ved kæbeområdets yderpunkter.
Styrekredsen: fra operatør til kæbe
Enhver graboperation følger en styrekreds, der starter med operatøren og slutter med kæbepositionen. Operatøren ser på materialet og grabben, beslutter om den skal åbne eller lukke, og bevæger håndtaget. På en hydraulisk grab sender det håndtag et signal til en styreventil, som leder tryksat olie til den rigtige cylinderport. Olien strømmer gennem slanger til cylinderen, stemplet bevæger sig, stangen forlænges eller trækkes tilbage, ledningssystemet oversætter det til kæberotation, og kæberne lukker eller åbner omkring læsset. Operatøren ser, hvad der sker – om kæberne har fået et godt greb – og justerer efter behov. På en mekanisk grab er kredsen enklere: operatøren bevæger skovlhåndtaget, krølcylinderen driver skovlens ledningssystem, grabbens ledningssystem oversætter det til kæbebevægelse, og kæberne bevæger sig. Det hele sker i realtid, med operatøren, der konstant justerer baseret på, hvad de ser. At forstå den kreds hjælper operatører med at udvikle en fornemmelse for grabben – lære hvor meget håndtagsbevægelse der producerer hvor meget kæbebevægelse, hvor længe man skal holde håndtaget for at få fuld klemkraft, og hvordan man finjusterer håndtaget til delikat håndtering. Det fulde TGEC gravemaskine-grab-sortiment dækker både hydrauliske og mekaniske systemer, og vores grabtyper-artikel forklarer de forskellige kæbekonfigurationer. For mere om rotationssystemer specifikt, se vores guide til roterende grab.